Depuis 2018, dans une stratégie d’innovation et d’amélioration continue, le Laboratoire d’intégration et de développement des cavités et des cryomodules de l’Irfu DACM/LIDC2 travaille sur l’intégration de robot collaboratif (cobot) pour des opérations d’assemblage de composants complexes en environnement salle blanche. En intégrant un cobot en assistance des opérateurs, les performances des cavités accélératrices sont atteintes ainsi qu’un gain de productivité. Cela a aussi apporté un confort aux opérateurs en diminuant les contraintes physiques pesant sur eux. Une étape importante a été franchie en avril 2025 avec le test réussi d’une cavité accélératrice supraconductrice assemblée au CEA et testée à Fermilab (USA). Cet excellent résultat, une première pour une cavité assemblée avec cobot au CEA, est une étape déterminante pour l’assemblage de composants complexes en environnement salle blanche à l’aide de robot collaboratif.
Des solutions innovantes pour des défis techniques
Une cavité accélératrice supraconductrice en niobium est sensible à la contamination particulaire, limitant ainsi les performances. Cela se traduit par une limitation du champ accélérateur pouvant être atteint à l’intérieur de la cavité et par une émission de rayons X provoqués par l’accélération d’électrons parasites qui viennent ensuite impacter la paroi de la cavité (phénomène d’émission de champ).
Afin de se prémunir de ce type de limitation, la surface interne de la cavité subit un traitement chimique puis un rinçage à l’eau ultra-pure à haute pression. Cette étape, ainsi que l’assemblage de la cavité avec ses brides et son coupleur de puissance, est réalisée en salle blanche (ISO4 ou ISO5) afin d’éviter toute contamination particulaire.
Bien que les opérateurs en salle blanche soient formés et extrêmement rigoureux et que les outillages utilisés sont conçus pour minimiser les frottements pouvant être à l’origine de génération de particules, les projets passés (comme l’intégration des 103 cryomodules E-XFEL à l’Irfu, voir cette vidéo de 2016) mettent en lumière la forte corrélation entre la performance des cavités et les défaillances des opérateurs et des opérations de nettoyage et d’assemblage.
Dans ce contexte, le LIDC2 (Laboratoire d’intégration et de développement des cavités et des cryomodules) a lancé en 2018 un programme de R&D afin de faire évoluer ces opérations critiques en intégrant un cobot en assistance des opérateurs.
Les prémices du projet « cobot »
Début 2018, le LIDC2 a sollicité le CEA Tech du fait de son savoir-faire dans la conception de machines spéciales collaboratives, le contrôle commande et le pilotage de cobot afin d’évaluer l’intérêt de disposer d’un dispositif cobotisé pour réduire la pénibilité subie par les opérateurs dans la tâche du retrait des poussières contaminantes.
Suite à cette première phase d’étude de faisabilité, la collaboration a démarré en 2020 un projet de démonstration d’un prototype dans l’environnement salle blanche, permettant ainsi d’atteindre le niveau 7 de l’échelle TRL (Technology Readiness Levels – méthode utilisée pour mesurer et évaluer la maturité d’une technologie particulière).
Ce projet d’une durée de 7 mois s’est déroulé en plusieurs phases :
- tout d’abord l’évaluation de différents cobots et leurs compatibilités pour un usage en salle blanche,
- puis une phase de conception d’architecture machine et de programmation,
- et enfin une phase de démonstration en salle blanche ISO4 avec le nettoyage de brides sur deux postes d’assemblage.
La mise en place du projet : cobotisation pour le confort et la précision
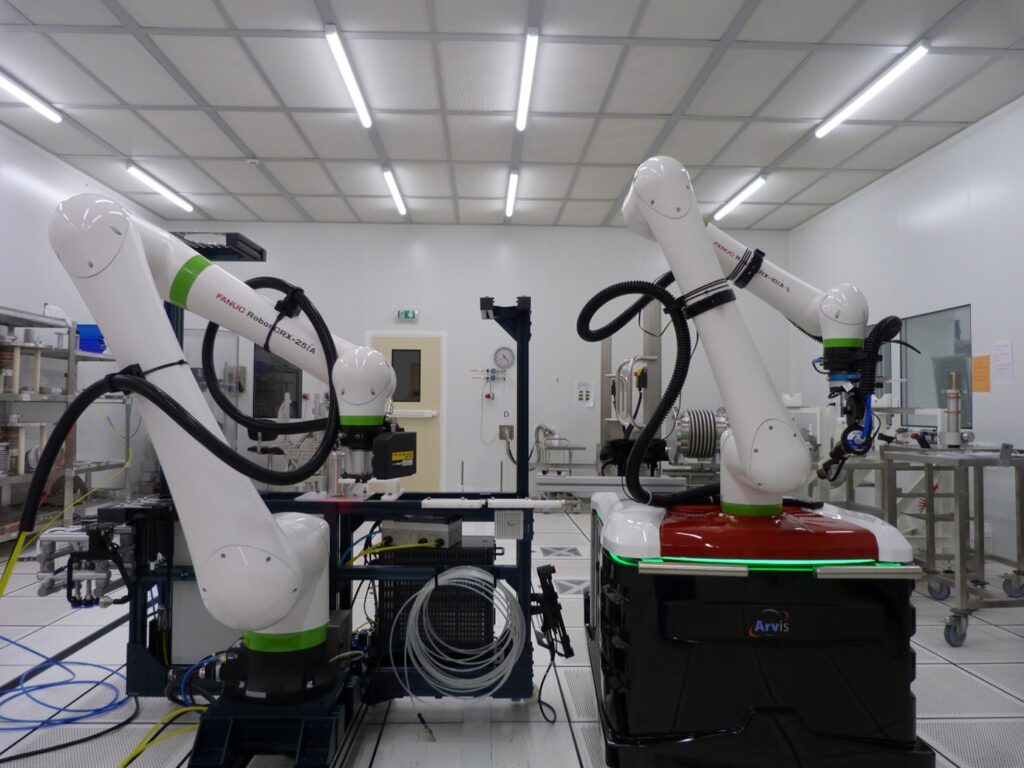
En 2021, le LIDC2 a acquis auprès d’une société française intégratrice spécialisée un système clé en main permettant le nettoyage et le contrôle particulaire des trous des brides des cavités. Celui-ci est basé sur un bras cobotisé FANUC capable de manipuler des charges allant jusqu’à 10 kg et sur lequel ont été montés un compteur de particules de 0,3µm ainsi qu’un préhenseur équipé d’un système à air comprimé. Doté d’une caméra 2D, le cobot peut reconnaître la position des équipements et ajuster ses trajectoires en conséquence.
Après une phase d’installation et de programmation par la société et une phase de qualification par le personnel CEA, le cobot a été utilisé entre mai 2022 et février 2025 par le personnel de la société B&S sur la chaine de fabrication des 30 cryomodules pour l’accélérateur de particules de la source européenne de spallation ESS.
Le déploiement de ce cobot a permis un gain de productivité, le nettoyage de brides se faisant en temps masqué. Cela a aussi apporté un certain confort aux opérateurs en diminuant les contraintes physiques pesant sur eux, en particulier les postures inconfortables et les nuisances sonores.
En parallèle de l’usage industriel du cobot, le personnel CEA a entrepris une montée en compétences progressive sur son utilisation. Après une prise en main du système de vision, de développement de nouveaux programmes et leurs qualifications, le nettoyage et contrôle particulaire de soufflets par cobot a été intégré dans la production des cryomodules ESS.
Vers une cobotique plus ambitieuse avec le projet PIP-II
Fort de ce premier succès et dans une logique d’amélioration continue, l’idée est maintenant de ne plus limiter les missions du cobot au nettoyage mais de les étendre à l’assemblage. L’objectif est clair : gagner en répétabilité et en qualité dans l’optique de l’assemblage au CEA des cryomodules LB650 pour l’accélérateur supraconducteur linéaire de protons PIP-II en construction à Fermilab (USA).
Toutefois, le cobot initial ne permet pas de répondre à ces nouvelles exigences : sa charge utile étant limitée à 10 kg, le cobot ne peut pas manipuler le coupleur de puissance qui vient se monter sur un des ports de la cavité (une dizaine de kilogrammes avec ses outillages).
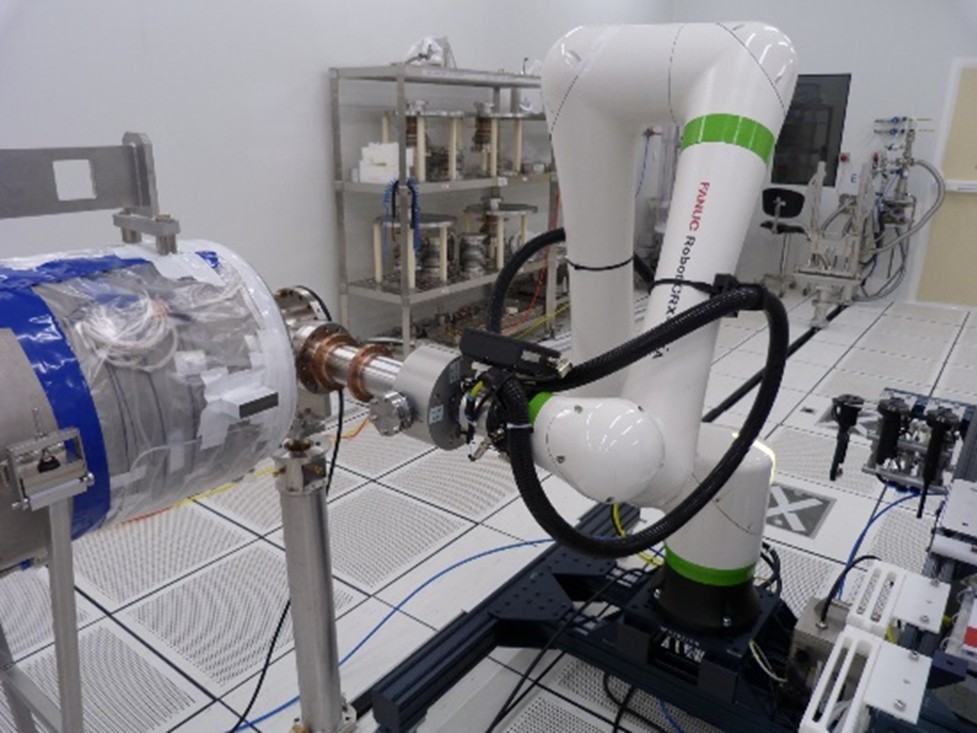
C’est ainsi qu’un nouveau cobot d’une capacité de 30 kg a été acquis en 2024. Il est équipé d’une caméra 3D pour une précision accrue, d’un changeur d’outils et de divers préhenseurs adaptés aux différentes tâches (dont certains développés par le LIDC2).
En attendant sa livraison, l’équipe s’est appropriée le logiciel de robotique associé et a développé l’ensemble de l’architecture logicielle. Contrairement au premier cobot, l’installation, la programmation et les réglages de ce deuxième cobot ont été entièrement réalisés par le LIDC2, permettant de renforcer les compétences techniques du personnel. Divers outillages ont été réalisés en interne, la plupart grâce à l’impression 3D, permettant un gain de temps et une flexibilité appréciable.
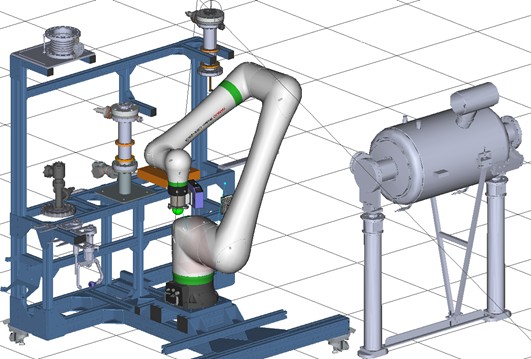
À ce jour, après des dizaines d’heures d’autoformation pour prendre en main le cobot, plus de 100 programmes ont été créés pour le projet PIP-II, simulés dans un premier temps sur process vision du logiciel de robotique et puis expérimentés sur un soufflet venant sur la bride faisceau de la cavité, une maquette de coupleur développée pour l’occasion et une cavité prototype prêtée par Fermilab et non destinée à être installée dans un cryomodule. Plusieurs essais d’assemblage de la maquette coupleur sur la cavité ont été effectués courant mars, validant ainsi le programme et la non génération de particules grâce à des compteurs installés à divers endroits.
Enfin, une cavité de pré-production et un coupleur de série ont été mis à disposition du CEA par Fermilab pour être assemblés en avril à l’aide du cobot dans la salle blanche du LIDC2. Cet ensemble cavité / coupleur a ensuite été renvoyé aux USA pour être testé dans un cryostat horizontal à Fermilab. La cavité équipée de son coupleur a atteint les performances attendues avec un champ accélérateur de 19,4 MV/m (limite administrative fixée par le projet), sans aucune émission de champ, démontrant ainsi une maîtrise parfaite du procédé.
L’ensemble cavité / coupleur sera prochainement renvoyé au CEA pour être intégré dans le cryomodule LB650 de pré-production dont l’assemblage devrait commencer à l’automne 2025.
Des résultats concrets grâce à un engagement collectif
Cet excellent résultat, une première pour une cavité assemblée avec cobot au CEA, est une étape déterminante pour l’assemblage de composants complexes en environnement salle blanche à l’aide de robot collaboratif. Ce succès couronne un travail rigoureux et progressif mené depuis plusieurs années par une équipe aux profils divers et variés et mettant en commun leurs compétences. Cette opération a aussi démontré la possibilité de réduire au strict minimum le développement de nouveaux outillages réduisant d’autant l’empreinte carbone des assemblages de cryomodules. Ce résultat n’est pas un aboutissement, seulement un pas supplémentaire vers l’objectif d’une cobotisation maîtrisée, fiable et évolutive, mais qui s’impose déjà comme un atout stratégique majeur pour les projets à venir.
Du côté des laboratoires français et étrangers travaillant dans le domaine des accélérateurs de particules à cavités supraconductrices, ce projet suscite un vif intérêt. Plusieurs s’engagent également dans cette thématique, certains sur des voies différentes que celle prise par le CEA.
À titre d’exemple :
- le laboratoire japonais KEK a acquis un cobot FANUC avec le même système de vision que celui du CEA,
- tandis que le laboratoire américain Fermilab a choisi un cobot de marque Universal Robots équipé d’un type de caméra différent pour mener des opérations d’assemblages similaires à celles effectuées par le CEA.
- Le laboratoire français IJCLab a, quant à lui, acquis récemment un cobot FANUC pour procéder de manière plus efficace au nettoyage haute pression de cavités formes complexes (type Spoke).
Contacts : Nicolas BAZIN, Christophe SERVOUIN